入夏跑山旺季,骑行圈正经历一场无声的“摄像头报废潮”:车把上的旗舰手机跑几次长途,相机先出了问题 —— 画面持续抖成水波纹,对焦反复拉风箱,镜头内传出细碎的机械异响,送修基本判定为防抖与对焦系统永久性机械损坏。
问题不在品控。苹果在官方技术支持文档(HT212803)中早已明确警示:大功率摩托车产生的高振幅振动,会永久损伤 iPhone 的光学图像防抖(OIS)与闭环自动对焦系统,因此不建议将手机直接固定在车把或车架上。
一个反常识的问题随之而来:手机明明主打“超强防抖”,为什么连摩托车的震动都扛不住?
一、认知破局:防抖≠抗振,本质上是两回事
90% 的误解都源于混淆了两个概念:防抖是“补偿轻微抖动”,抗振是“抵御强力冲击”。手机 OIS 从诞生的第一天起,目标就从来不是“扛住发动机震动”。
OIS 的设计边界:只为“人手抖动”量身定制:
光学防抖(OIS)的本质,是在镜头模组内搭建了一套微米级悬浮补偿系统:可活动的镜片(或传感器)通过金属弹片悬空架设,配合陀螺仪与电磁驱动结构,感知到手抖后反向移动几微米,抵消画面偏移。
这套系统的所有参数,都严格围绕“手持拍摄”优化:
工作频段:仅覆盖1~20Hz 的低频抖动,能量集中在 8Hz 左右,对应人手持机时的生理震颤幅度
补偿行程:单次位移仅数微米,还不到头发丝直径的1/10
耐受加速度:设计峰值仅约0.5g,应对日常手抖、步行晃动绰绰有余
而摩托车发动机带来的是什么?
振动频率:怠速到高转区间覆盖20~120Hz 宽频振动,传动系统次生振动可达上千 Hz,完全超出 OIS 的工作频段
持续加速度:车把处振动加速度有效值可达3~10m/s²(约 0.3~1g),峰值突破 3g,是手持场景的数倍
瞬时冲击:过坑洼、减速带时冲击加速度可达10g+,是设计耐受值的几十上百倍
打个比方:OIS 就像实验室里的精密电子天平,用来称量毫克级的试剂精准无比;但你非要把它装在打桩机上用,不是天平质量差,是直接突破了它的物理设计边界。
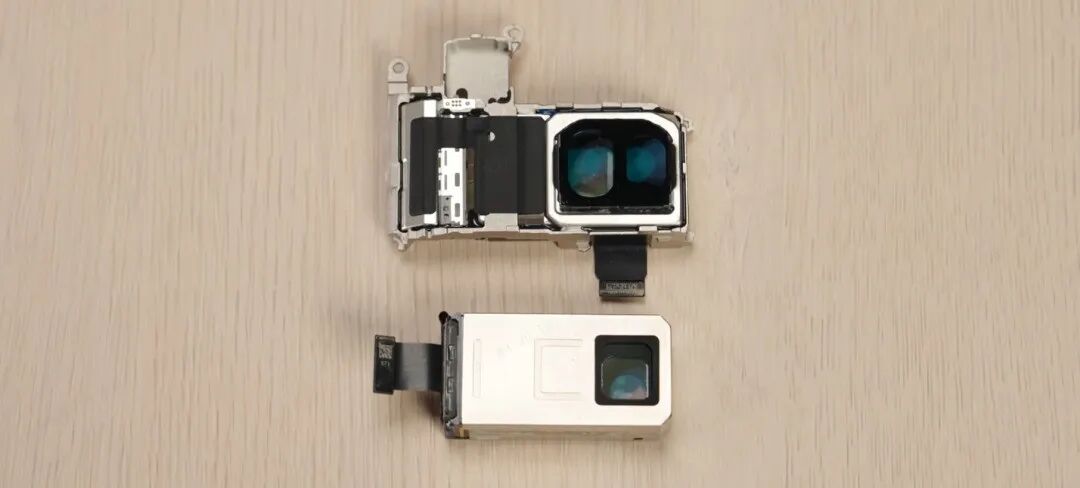
图源:哔哩哔哩(bilibili)创作者 @胜利文绉绉
二、三重暴击:高频振动是如何一步步摧毁防抖的
一套完好的 OIS 结构,在持续高频振动下损坏,本质是三重物理机制的叠加伤害,环环相扣,且大多不可逆。
1. 头号杀手:共振放大,微米级微动变剧烈撞击
这是最核心的损坏机制,也是最容易被忽略的物理规律。
每一套悬浮结构都有固定的固有谐振频率—— 就像荡秋千,顺着固有频率施力,振幅会被急剧放大。学术实测显示,主流悬丝式OIS的固有频率约为60Hz+,设计时仅刻意避开了人手抖动的 1~20Hz 低频段,对中高频完全无防护。
而单缸、双缸摩托车的发动机振动,刚好覆盖 20~120Hz 宽频区间,极易与 OIS 的固有频率重合,触发共振效应。共振时,内部活动部件的振幅会被放大数十倍,原本微米级的平稳移动,变成了剧烈的往复撞击。
持续的交变应力会快速引发金属疲劳:弹片、悬挂结构反复承受超设计极限的拉扯,就像反复弯折的铁丝,短时间内就会出现弹片断裂、滚珠脱落、磁石移位,轻则防抖功能彻底失效,重则镜头组直接卡死。
2. 超行程硬冲击:直接撞碎精密结构
如果说共振是“慢性失血”,路面冲击就是“瞬时暴击”。
过减速带、压坑、急刹时产生的瞬时冲击,加速度可达20~50g,悬浮的镜片 / 传感器会以极大的力道狠狠撞在模组的机械硬限位上。单次冲击或许不会立刻损坏,但反复撞击会造成不可逆的硬损伤:
机械限位结构磨损碎裂,失去缓冲作用
光学镜片错位、崩边,光路偏移导致画面永久模糊
VCM 马达线圈脱焊、位移检测的霍尔传感器损坏,不仅防抖报废,对焦功能也会同步失灵
. 润滑干涸 + 电气疲劳:加速彻底报废
OIS 的滚珠导轨、弹片活动处,仅涂有微量专用润滑脂,设计初衷是应对低频、小幅度的往复运动。
高频持续振动会产生强大的离心力,让润滑脂快速甩飞、干涸,金属部件失去润滑后直接干磨,磨损速度呈指数级上升,很快就会出现结构卡顿、间隙变大、防抖精度丧失,最终完全卡死。
同时,模组内的柔性排线(FPC)、微型焊点、驱动 IC 等精密电气部件,会在持续高频振动下承受反复弯折应力,就像来回掰折的数据线 —— 最终会出现防抖间歇性失灵、彻底宕机,严重时甚至引发整个摄像头模组短路。
三、被忽视的难兄难弟:对焦系统同样不堪一击
苹果官方文档中,除了 OIS,还特意点名了闭环自动对焦系统。很多人只知道防抖怕震,却忽略了对焦马达本质上也是悬浮结构,同样怕高频振动。
传统开环对焦马达(VCM)靠电流估算镜片位置,精度有限;而旗舰机的闭环AF加入了霍尔位置传感器,能实时反馈镜片位置,对焦更快更准。但它的核心依然是弹片悬挂的可动镜头组,和 OIS 属于同一类悬浮机械系统。
行业数据显示,手机AF对焦VCM的固有谐振频率通常在50~150Hz,典型值约 76.4Hz,同样完美落在摩托车振动的频段内。高频振动对它的伤害非常直接:
马达弹片疲劳断裂,镜片无法移动,对焦彻底失灵
霍尔传感器移位、焊点脱焊,对焦系统失去位置反馈,彻底失控
即使未完全损坏,长期振动也会导致马达间隙变大,对焦变慢、反复拉风箱、画质永久发虚
现在做不到,不意味着将来做不到。为了能够提升影像系统的防抖能力,AF/OIS方案需要从硬件、马达、算法三个维度进行全面升级。
1.硬件实力的提升
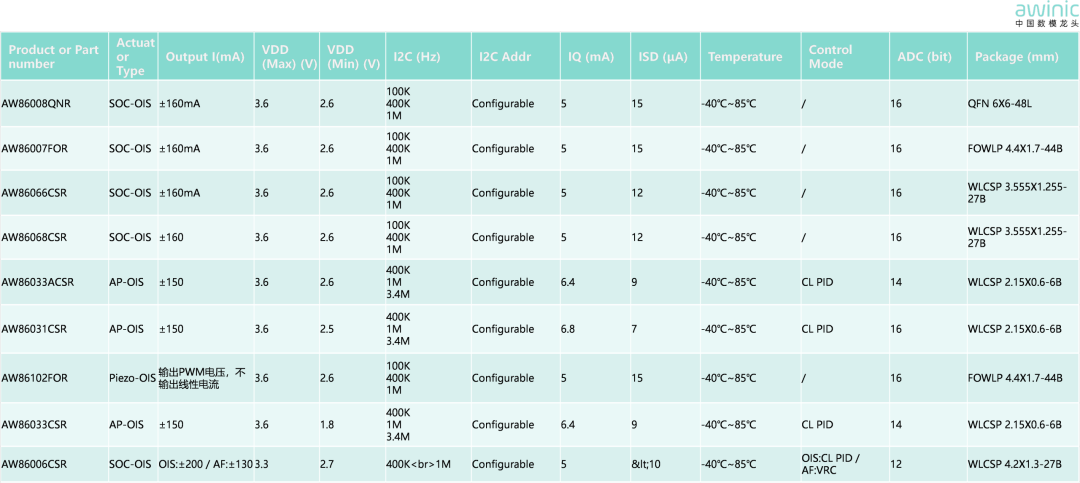
传统 AF/OIS 系统的 Driver IC 驱动电流范围在100~200mA,根据洛伦茨力计算方程可知:
F=BIL=ma
驱动芯片支持的最大驱动电流,决定了马达的加速度上限。如果想要提升模组的抗震、抗摔能力,首先要提升硬件层面支持的最大驱动电流上限。
2.马达特性的改进
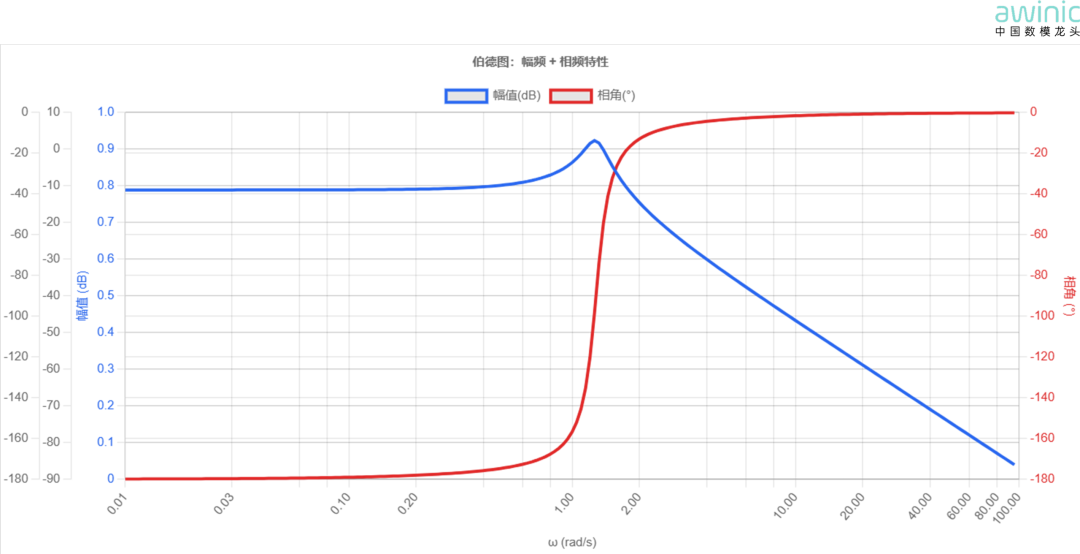
目前主流马达的频谱特性均近似为一个三阶低通系统,截止频率在80~100Hz之间。考虑到单缸、双缸摩托车的发动机振动,主要分布在 20~120Hz 宽频区间内,因此在马达设计上,适当地提升马达在80~120Hz的谐振能力,即在结构设置维度引入一个Q0点,可以提升马达在中频区域的响应能力,从而快速抵消外部扰动带来的随振干扰。
3.控制算法的改进
传统控制算法的开环频谱特性如下图所示,由图可知,伺服策略主要侧重对30Hz以内响应能力的优化与提升,对80~120Hz内的响应能力快速衰减。
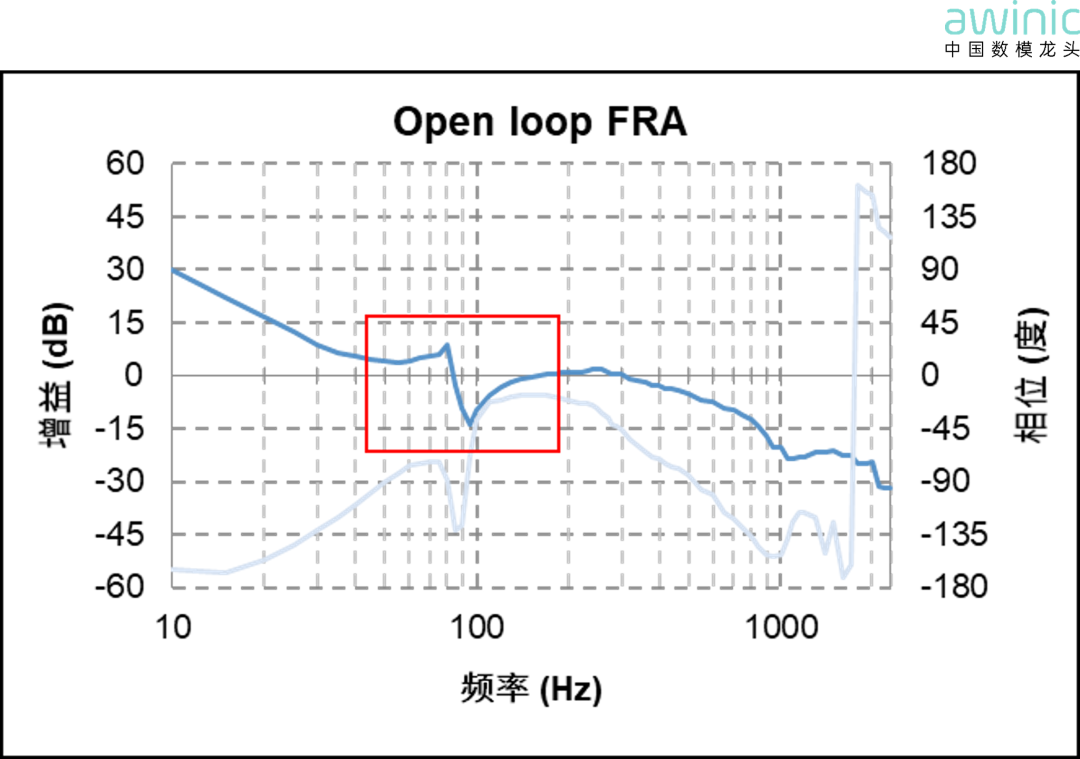
为了有效提升系统对中频区域的响应能力,在控制算法设计上,可以进行改良,将整体开环频谱的幅频响应增益带宽提升至100Hz左右,强化系统的防抖带宽,以满足中频分段的剧烈震动响应需求。